پهپادی با ظرافت پرواز پرندهها
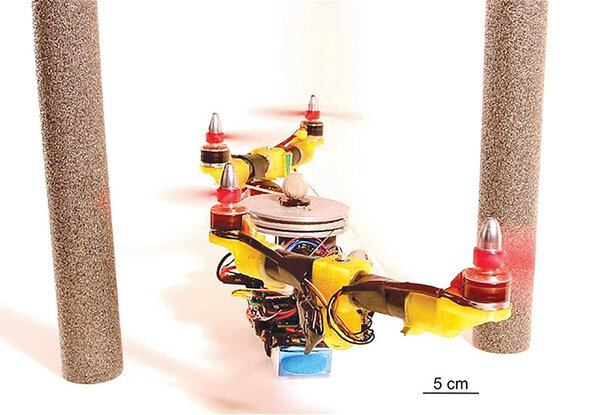
ایسنا : محققان دانشگاه مارسی فرانسه موفق به ابداع روباتی شدهاند که با داشتن دو بازوی چرخشی، به ظرافت پرندههای طبیعی پرواز میکند. به گزارش «ایسنا» و به نقل از ساینسدیلی، روباتهای جدیدی که Dubbed Quad-Morphings نامیده میشوند، از دو بازوی چرخشی که مجهز به پروانه هستند استفاده میکنند تا از الگوهای پرواز پرندگان و حشرات بالدار را که به آنها اجازه حرکت در فضاهای تنگ را میدهد، تقلید کنند. محققان موسسه علوم حرکتی اتین جولز ماری از دانشگاه مارسی، یک روبات پرندهمانند ساخته که میتواند به دقت و طبیعی پرواز کند. این پهپاد میتواند به سرعت خود را با محیط تطبیق دهد و در فضاهای تنگ به سادگی حرکت کند.
این کار در همین هفته در مجله Soft Robotics منتشر شد و بهعنوان اولین در دنیا شناخته میشود. برنامههای کاربردی حاصل از این مطالعه را میتوان در معرفی روباتهایی که قادر به تنظیم در انواع محیطها از جمله عبور از مسیرهای باریک هستند، استفاده کرد. چنین روباتهایی برای ماموریتهای اکتشافی مناسب هستند. این به آن معنی است که این سبک جدید از روباتهای پروازی، برای انواع ماموریتهای اکتشافی ایدهآل خواهند بود. محققان پیشبینی میکنند که با طراحی جدیدشان، استفاده از پهپادها در مناطق محدود و متمرکز برای عملیات جستوجو و نجات، کشف یا نقشهبرداری، بیش از پیش شایع خواهد شد.
طی چند سال اخیر توجه بیشتری به روباتهای پرواز یا پهپادها شده است. دانشمندان با الهام از طبیعت، در حال جستوجو برای راهحلهای پروازی برای همه چیز از مسائل کشاورزی گرفته تا مسائل نظامی هستند. ماه گذشته، موسسه فناوری ماساچوست (MIT) یک وسیله نقلیه پروازی بدون سرنشین را برای نظارت بر اقیانوسهای جهان براساس الگوهای پرواز پرنده آلباتروس توسعه داد. این پرنده میتواند فاصلههای طولانی را بدون صرف انرژی زیاد بهدلیل طول بال خود پرواز کند. الهام بخش روبات جدید و پیشرفته دانشگاه مارسی هم، توانایی پرواز پرندگان و حشرات بالدار بوده است که طی سالها تکامل یافتهاند تا بتوانند در محیطهای شلوغ حرکت کنند. این حیوانات و حشرات میتوانند به سرعت و به شکل کارآمد، حالت پرواز خود، حرکات و موقعیت خود را برای مقابله با همه موانع پیشرو تغییر دهند.
این روبات جدید قادر به کاهش طول بال خود در طول پرواز است که به آن اجازه میدهد تا از فضاهای تنگ، بدون صرف انرژی زیاد، عبور کند. سیستم طراحی شده با سیمهای الاستیک و سفت و محکم، Dubbed Four-Morphing را قادر میسازد تا جهتگیری بازوهای خود را در پرواز به شکل عمودی یا موازی با محور مرکزی تغییر دهد. بازوها در حالت موازی، حرکت رو به جلو را ممکن میسازد و از قرار گرفتن در حالت عمود بر محور مرکزی، برای تثبیت پرواز استفاده میشود. محققان گزارش دادند که سرعت این پهپاد میتواند در شرایط پرواز در فضای بسته، به ۴ تا ۵ کیلومتر در ساعت و در فضای آزاد تا ۹ کیلومتر در ساعت برسد. دوربینهای مینیاتوری تعبیه شده روی این پهپاد میتواند ۱۲۰عکس در ثانیه بگیرد و در آینده این امکان را خواهد داشت که بهطور مستقل و بدون کمک هدایتگر در فضاهای تنگ و باریک پرواز کند. تست این سیستم جدید در ماه جاری آغاز میشود. حمایت مالی از این پروژه توسط برنامه Equipex Robotex فرانسه انجام شده است.